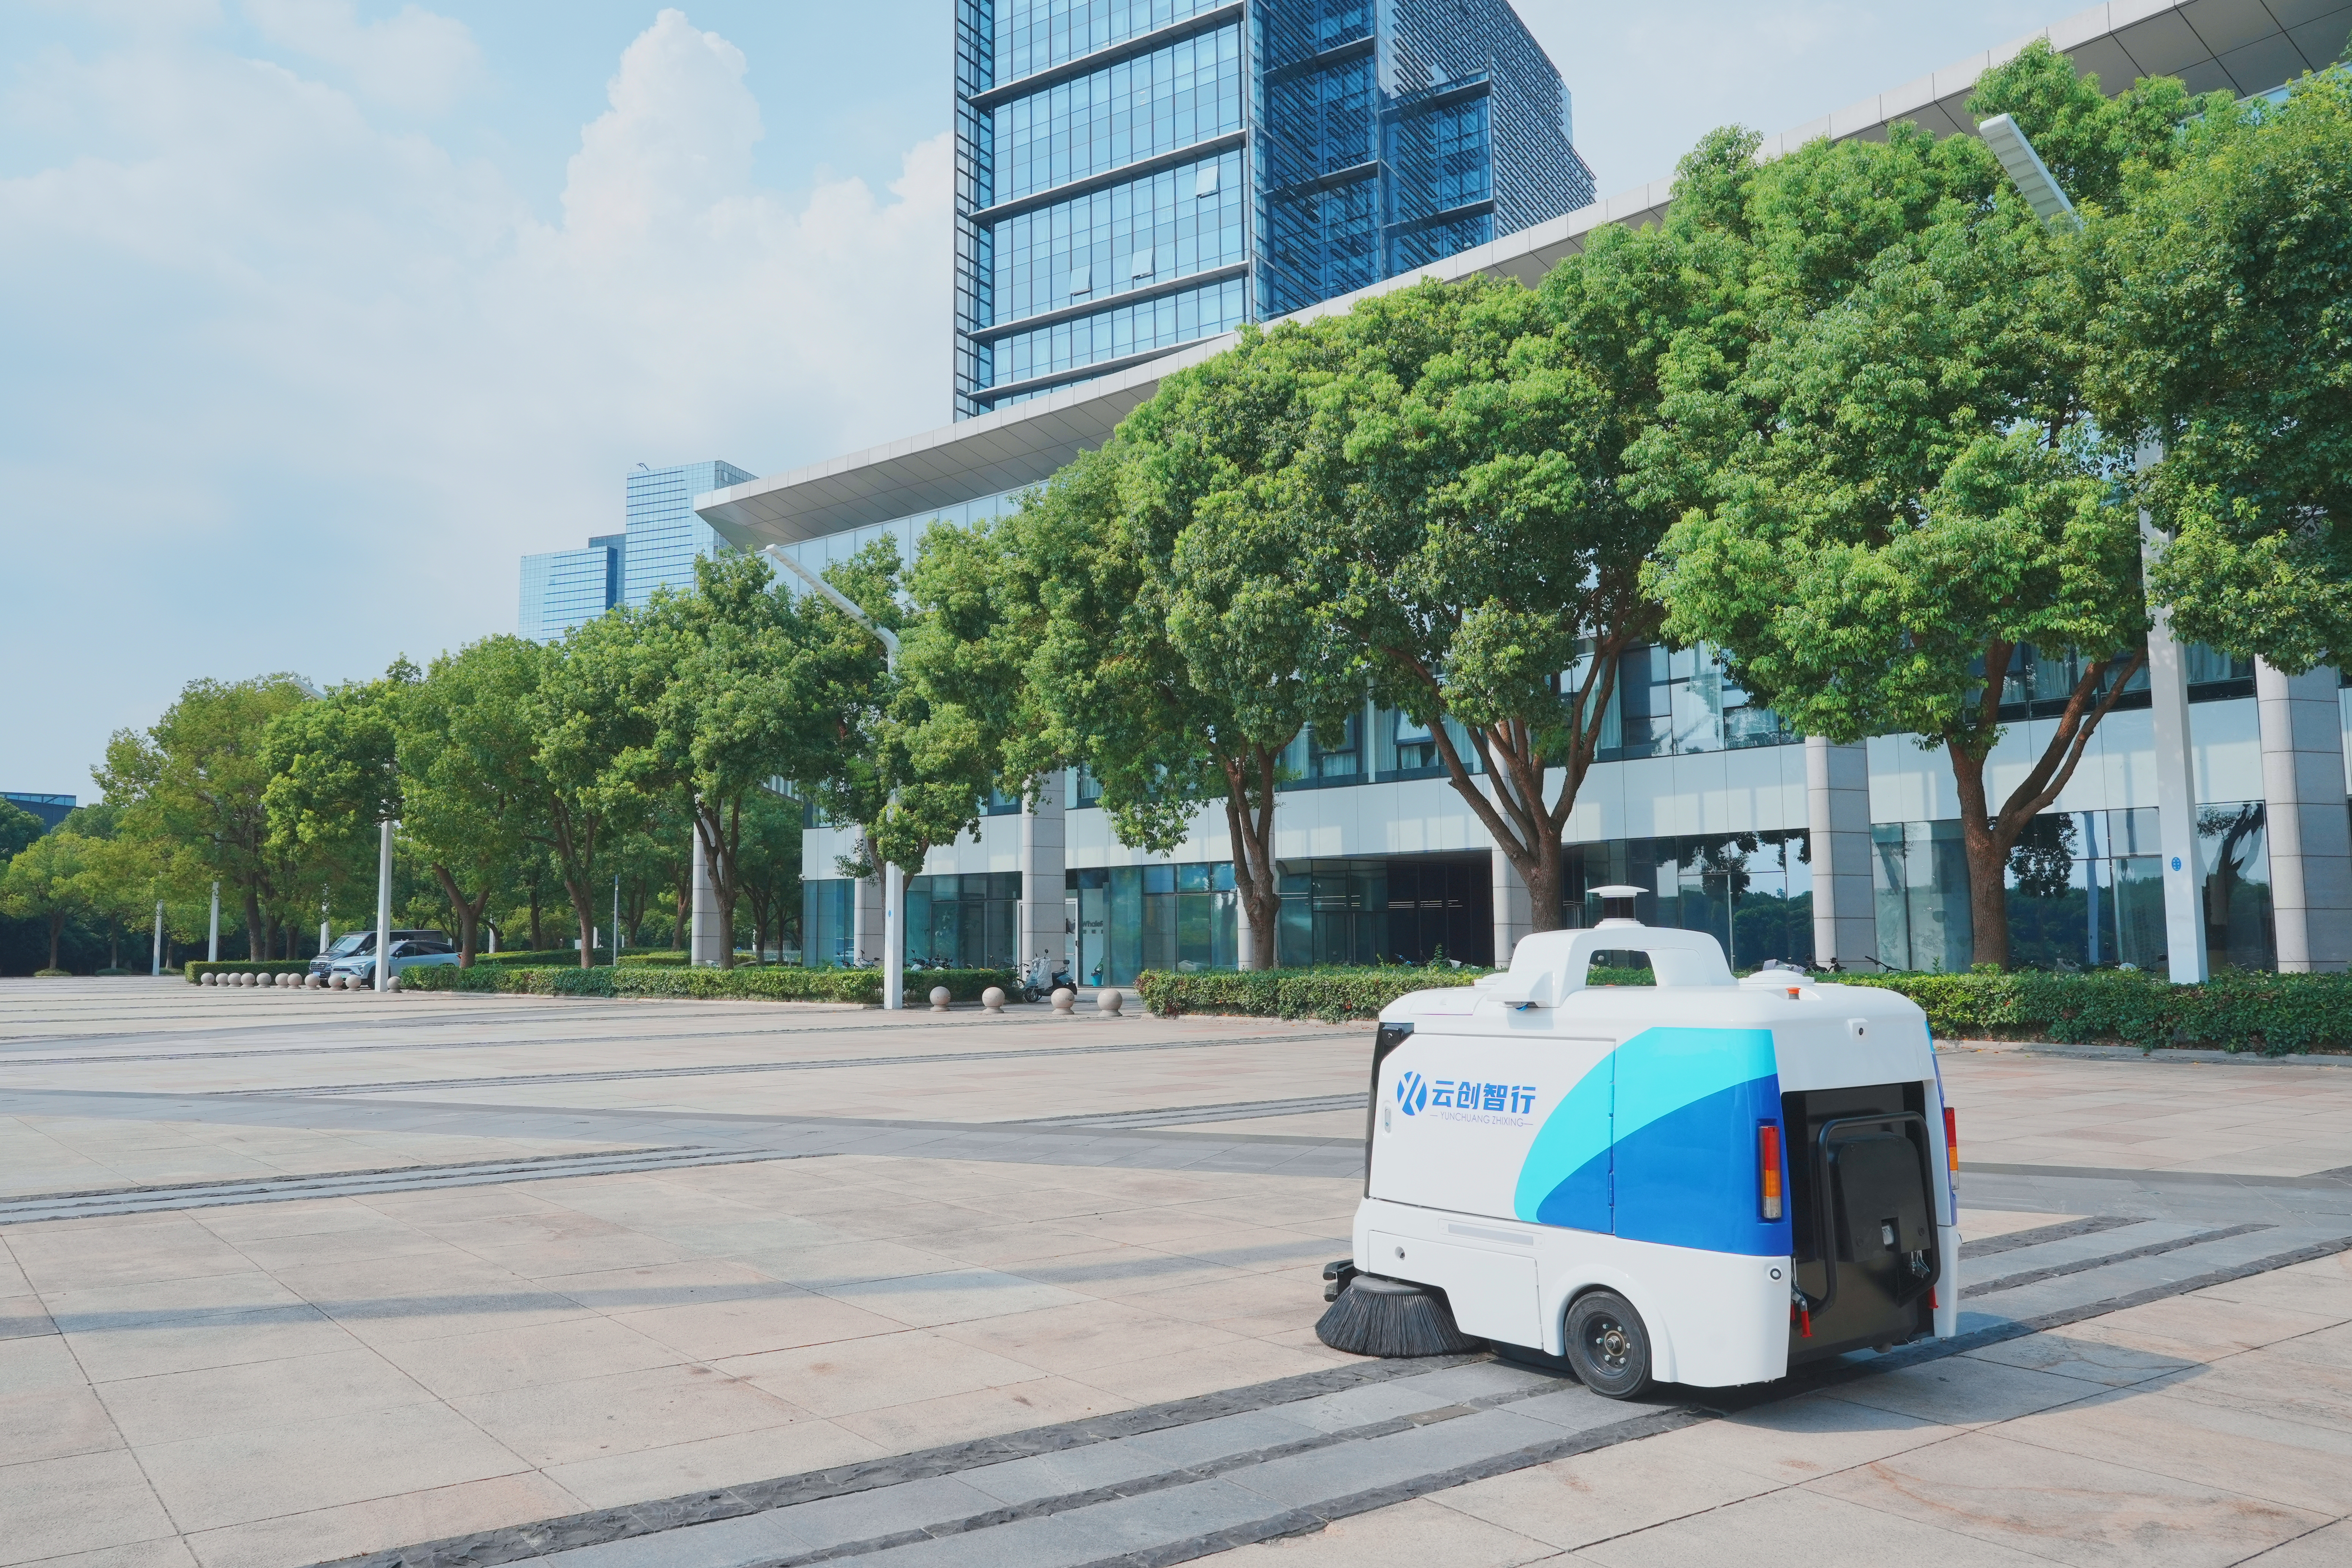
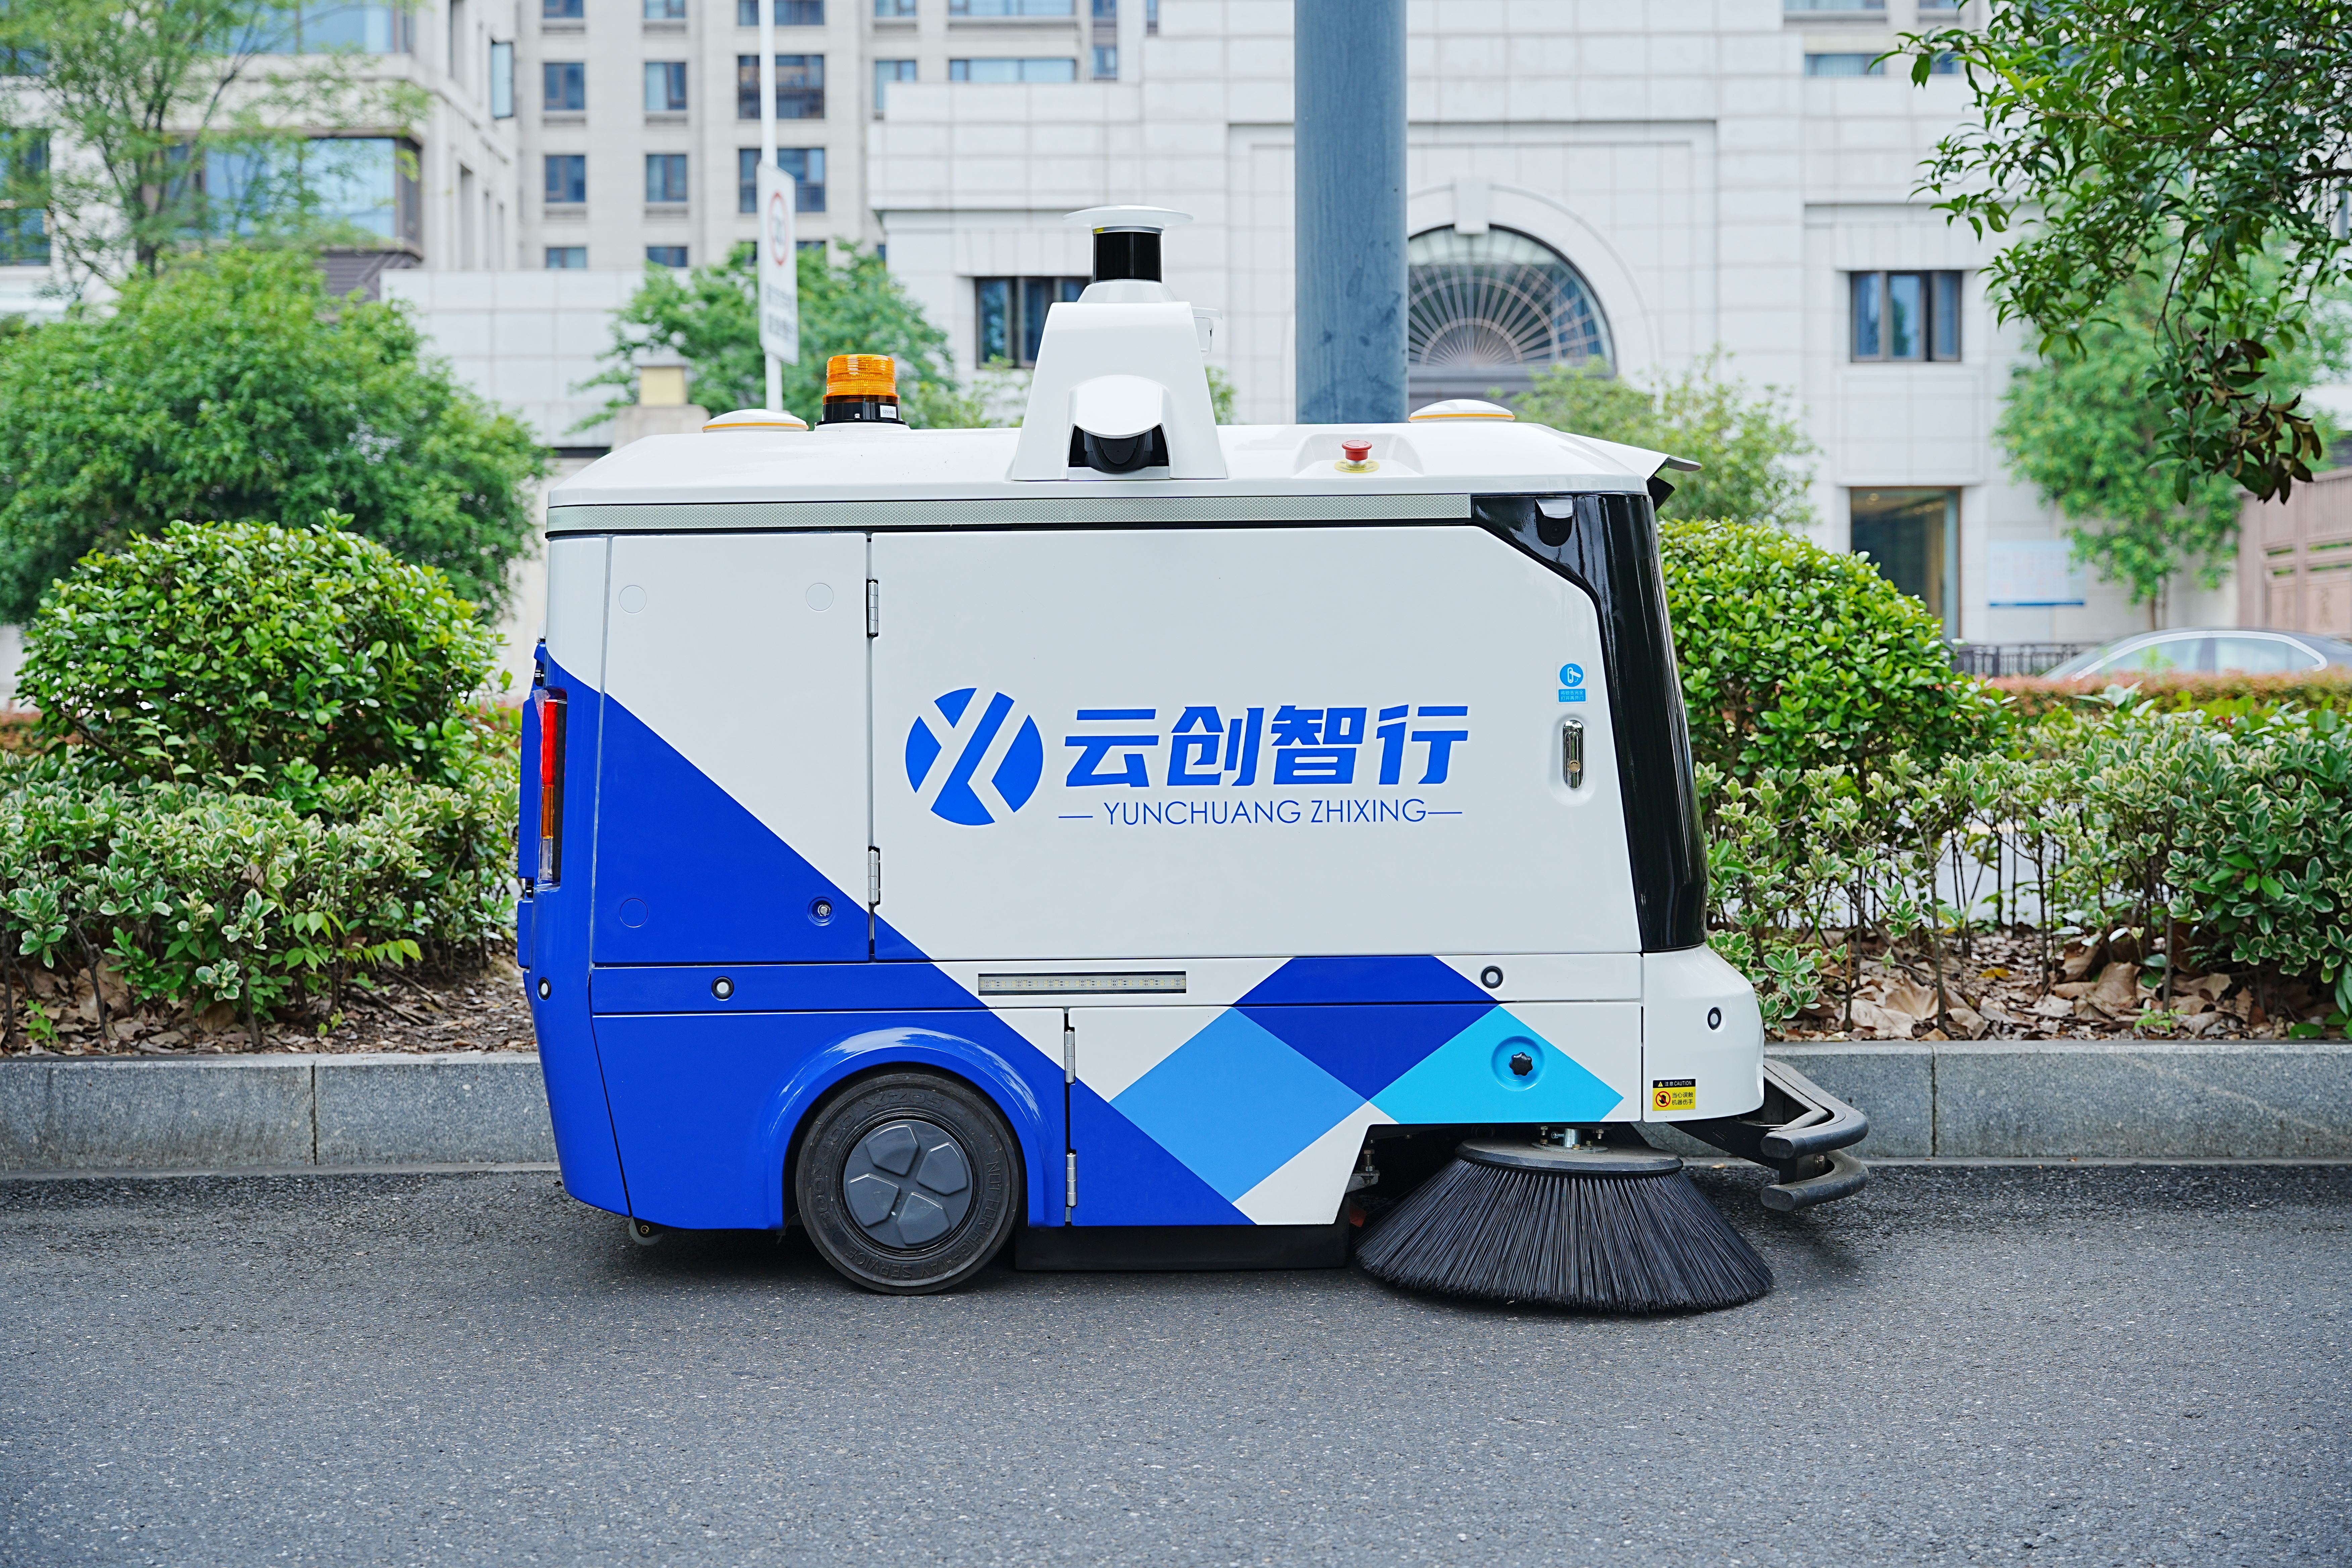
大模型的突飞猛进正在推动机器人“理解”真实的物理世界。作为业内较早将安防巡检功能集成到环卫机器人上的企业,云创智行在去年就已经在深圳宝安区的市政道路上将安防巡检功能投入实际应用。
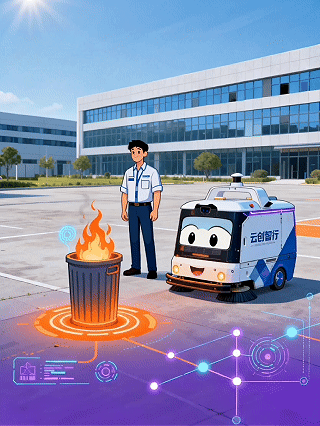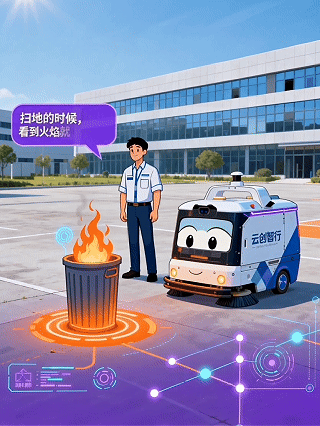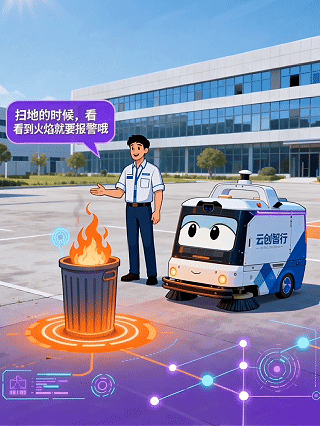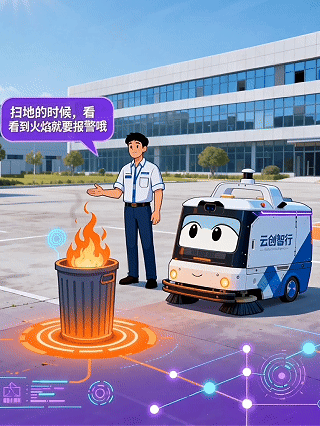
可是,在环卫机器人经过的区域还有太多需要关注的事情:马路上缺失的井盖、倒伏的树木、已经满溢的垃圾桶……
数月过去,当初的技术起点,在真实的数据积累和客户需求中迅速迎来了功能跃升。在发挥环卫机器人高频次、长时间覆盖固定路线的作业特性的基础上,一机多用,更好的助力市政、城管、交管及物业实现多维事件同步巡查。
01
构建方式之变
从标注驱动到定义驱动
过去:单点标注成本高
任何一种异常情况——火焰、占道经营、人员聚集......都需要采集成百上千张图片,再通过一一对应的标注进行反复训练“刷题”才能应用,链路多、成本高、耗时长。
现在:算法定义部署快
新增的巡检项目不再需要反复拍照训练。只需用算法规则描述异常特征,大模型即可理解并识别,大幅减少数据采集和样本验证工作量,让构建成本大幅降低。
02
适应能力之变
从形变困惑到理解事物
过去:单一形态匹配
训练一次只能记住一种形态,例如破损井盖识别,单次训练记住的只是“黑色、圆形、水泥地上的井盖”。遇到其他情况例如蓝色、方形、草地背景,就需要重新训练。
现在:事物类别理解
综合巡检大模型理解的是“破损的井盖”这个物体形态概念。无论井盖是黑是蓝、是方是圆、在水泥地还是草地上,只要符合算法定义的事物类别,在大多数场景下都能自主识别,显著降低了对特定形态训练数据的依赖。
03
处理效率之变
从逐个比对到并行识别
过去:单任务串行比对
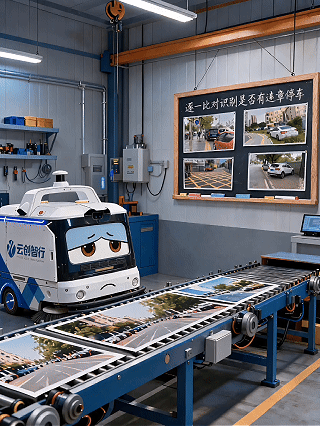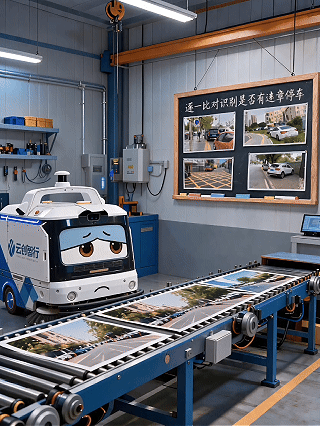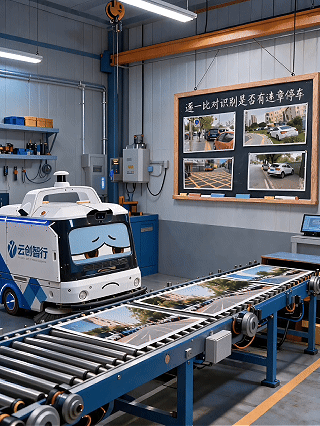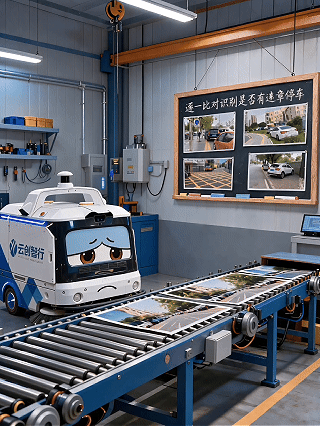
一个场景若出现多种异常情况,就需要多次逐个调用算法进行识别比对,就像“流水线”作业。而且随着识别项增加,实时性难免会下降。
现在:多任务并行识别
一张照片输入,同时比对数种算法定义的异常事件规则。一次性同步完成所有检测,节省数据资源的同时推理效率显著提升。
基于以上三方面的关键提升所带来的降本提效,目前综合巡检大模型正式开放客户共创合作,支持特殊场景专有巡检事件的定制开发。“您来定义异常规则,我们实现识别报警”,把任务交给清扫车一起做,优势也非常明显。
今天,L4级无人驾驶已经在快递、小巴等领域加速落地。但大多以15-25km/h的车速在非机动车道或专用车道行驶,而云创智行的无人清扫车平均作业速度只有6-8km/h,是稳定进行安防巡检的理想车速。
更重要的是,无人清扫车的作业场景集中在人行道、非机动车道、背街小巷、工厂园区。这些区域,恰恰是城市治理或物业管理中最容易出现突发情况的“毛细血管”,真正的难点、堵点、痛点,大多藏在这里。
况且每天8-12趟在城市道路的高频次的来回作业,昼夜长效运行可达12-14小时,让无人环卫车可以成为城市管理全天候流动的“眼睛”和“前哨”:发现异常、拍照定位、远程喊话、率先干预,云创智行的无人环卫车已经从单一的智能清扫工具升级为面向未来的城市治理移动新基建。
其实,综合巡检大模型从“看见”到“理解”的技术跃迁,也正踩在时代的节拍上。2025年11月,国务院办公厅发布《关于加快场景培育和开放推动新场景大规模应用的实施意见》,明确将“场景”作为关键创新资源,鼓励人工智能在社会治理领域落地应用。环卫机器人在作业过程中,同时助力市政、城管、交管、物业多维事件的同步巡检,正是对这一政策的积极响应。
正如《实施意见》所指出的:让新技术在场景中验证、迭代,最终成为推动经济社会高质量发展的新引擎。搭载着 “综合巡检大模型”的云创智行无人环卫车,正在以“环卫+巡检”的复合能力和每月数万公里的实际作业,书写着“人工智能+城市治理”的现实答卷。


_20260904093521A044.jpg)
_20260904093104A036.gif)
_20260904093124A038.gif)
_20260904093132A039.gif)
_20260904093817A045.gif)